
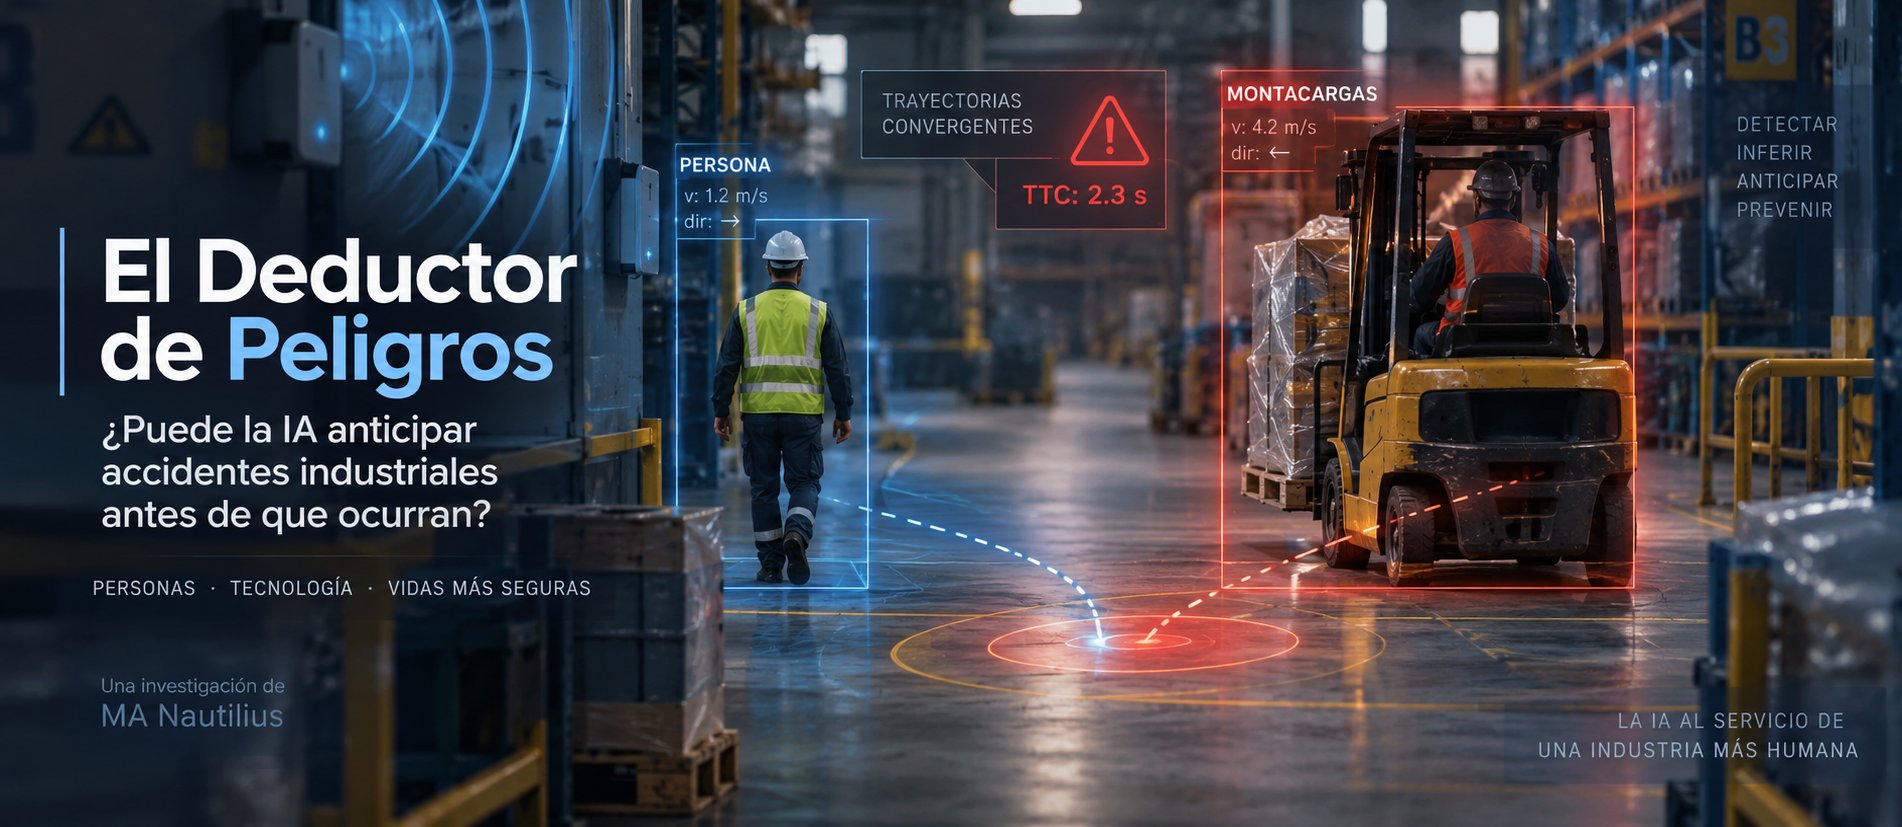
Esta investigación comenzó con una observación trivial. Después de sentir la picadura de un mosquito volteé hacia él y, casi inmediatamente, salió volando. No sé qué provocó su reacción. Pudo responder a movimiento, cambios de luz, vibración, desplazamiento de aire o simplemente tratarse de una coincidencia. El comportamiento del mosquito no constituye evidencia científica para la hipótesis que desarrollaremos aquí, pero sí produjo una pregunta que resulta mucho más interesante que la anécdota: ¿podríamos construir un sistema industrial que reaccione frente al peligro antes de que ocurra el contacto, como si hubiera reconocido que algo peligroso estaba a punto de suceder?
La mayor parte de los sistemas de protección industrial se diseña alrededor de condiciones definidas: una persona cruza determinado límite, una puerta se abre, una cortina óptica se interrumpe, un sensor alcanza un umbral o una máquina entra en un estado que requiere protección. Estos mecanismos son indispensables y, cuando realizan funciones críticas, deben mantener el rigor propio de la seguridad funcional. La inteligencia artificial no elimina esa necesidad.
Sin embargo, existe otra región del problema que resulta especialmente atractiva: los segundos, metros o movimientos anteriores a que se alcance la condición crítica. Un peatón y un montacargas pueden encontrarse todavía a distancia segura y, al mismo tiempo, sus trayectorias estar convergiendo. Ninguna observación aislada significa necesariamente que ocurrirá un accidente. La combinación temporal de todas ellas, en cambio, puede describir una situación cuyo margen de seguridad está desapareciendo.
Ésa es la hipótesis de este artículo: los avances recientes en percepción artificial, aprendizaje automático, modelos temporales y fusión de sensores podrían permitir una nueva capa preventiva capaz de inferir que se está formando una situación peligrosa antes de que las protecciones críticas tengan que actuar.
A esa capacidad la llamaremos provisionalmente Deductor de Peligros. No se trata de una categoría técnica normalizada ni de afirmar que una IA puede “adivinar accidentes”. El término describe un concepto más preciso: un motor de inferencia preventiva de riesgo que integra observaciones imperfectas del entorno, estima su evolución temporal y determina cuánto margen queda para intervenir antes de alcanzar una situación crítica.
México es un laboratorio industrial suficientemente grande para justificar la pregunta
Los resultados de los Censos Económicos 2024 reportan 634,248 establecimientos manufactureros y 7,190,294 personas ocupadas en manufactura. Son cifras que describen un ecosistema industrial enorme y heterogéneo: desde talleres pequeños hasta complejos altamente automatizados.
México tampoco tiene una única “fábrica típica”. La fabricación de partes para vehículos automotores concentra alrededor de 16 de cada 100 personas ocupadas dentro de las manufacturas; junto a esa industria existen alimentos, bebidas, productos metálicos, plástico, electrónica, maquinaria, textiles, papel, madera y muchas otras actividades con combinaciones radicalmente distintas de personas, vehículos, procesos y equipos.
La estructura empresarial agrega otra dimensión. En el conjunto de la economía censada, 95.4% de los establecimientos son micro, 4.5% corresponden a pequeñas y medianas empresas y alrededor de 0.2% son grandes. Esto no autoriza a concluir que una empresa pequeña sea necesariamente menos segura que una grande; sí indica que cualquier tecnología preventiva destinada al mercado mexicano tendrá que coexistir con niveles muy distintos de capital, automatización, infraestructura, ingeniería y capacidad de integración.
Si la arquitectura pretende ser relevante para México, el sistema tendrá que adaptarse a la fábrica y no obligar a la fábrica a parecerse a un laboratorio.
Nota metodológica: estas fuentes describen universos estadísticos distintos. Los Censos Económicos caracterizan la estructura manufacturera, mientras que los registros de accidentes del IMSS corresponden a riesgos de trabajo registrados ante el Instituto; por ello, sus cifras no deben utilizarse como un mismo denominador.
El problema humano detrás de las cifras
Durante 2024 se registraron ante el IMSS 418,514 accidentes de trabajo, sin contar accidentes de trayecto. De ellos, 859 fueron defunciones clasificadas como accidente de trabajo. Los accidentes registrados produjeron, entre otras consecuencias, 114,606 traumatismos superficiales, 105,458 luxaciones, esguinces y desgarros, 71,039 heridas y 36,581 fracturas. También se registraron 3,391 amputaciones.
Entre los principales diagnósticos aparecen 47,439 heridas de muñeca y mano, 24,600 traumatismos superficiales de muñeca y mano y 13,327 fracturas en esa misma región corporal.
Estas cifras no deben utilizarse de manera oportunista. No sabemos cuántas de esas amputaciones, fracturas o muertes podrían haberse evitado mediante un sistema como el propuesto. La clasificación por lesión tampoco identifica automáticamente el mecanismo causal.
¿Qué proporción de los accidentes industriales mexicanos estuvo precedida por una ventana físicamente observable durante la cual persona, maquinaria, vehículo, carga o proceso evolucionaban hacia una condición peligrosa todavía reversible?
Ése es el universo verdaderamente relevante para el Deductor de Peligros.
El accidente debería estudiarse como trayectoria, no solamente como evento
Las estadísticas suelen registrar el accidente una vez consumado. Para un sistema preventivo, el instante del daño llega demasiado tarde. Lo que necesitamos reconstruir es la secuencia que lo precedió.
Imaginemos una línea temporal que comienza cinco segundos antes del evento. En t−5 una persona aparece en determinado punto. En t−4 avanza hacia un pasillo. En t−3 un montacargas emerge detrás de una barrera visual. En t−2 las trayectorias comienzan a converger y la distancia disponible para frenar disminuye. En t−1 ambos han entrado en una región en la que cualquier respuesta depende ya de los reflejos humanos o de una función crítica de seguridad.
El accidente ocurre en t0, pero el riesgo se construyó antes. El objetivo ya no sería reconocer “cómo se ve un accidente”, sino identificar cómo desaparece el margen de seguridad.
Por eso decir que la IA “predice accidentes” resultaría excesivo. Una formulación científicamente más prudente sería que el sistema estima la evolución del riesgo y la pérdida de margen de seguridad.
WiFi Sensing es interesante, pero no es el Deductor
Una de las tecnologías que motivaron inicialmente esta investigación fue WiFi Sensing, particularmente Channel State Information (CSI). Las personas, maquinaria y objetos modifican la propagación de ondas electromagnéticas mediante reflexión, absorción, difracción y dispersión. CSI permite obtener información más detallada sobre el comportamiento del canal inalámbrico que una simple medición de potencia recibida.
Un trabajo presentado en IEEE WFCS 2025 evaluó WiFi-CSI en un entorno industrial con obstáculos, maquinaria y condiciones difíciles de propagación. Utilizando una red neuronal convolucional, los investigadores reportaron más de 99% de accuracy al distinguir presencia humana de actividad de máquinas y más de 92% en el conteo de hasta tres personas bajo las condiciones del experimento.
El conjunto de datos relacionado, publicado en Scientific Data, comprende aproximadamente 38 horas de registros tomados durante 23 días, con 21 participantes, nueve máquinas y ocho escenarios. Los resultados muestran el potencial de CSI, pero no constituyen una garantía de funcionamiento universal.
IEEE aprobó además 802.11bf-2025, una modificación de 802.11 orientada a WLAN Sensing. Esto tampoco significa que el WiFi desplegado actualmente en las fábricas mexicanas pueda transformarse automáticamente en un sistema de percepción industrial.
Una fábrica puede ser un ambiente especialmente difícil para CSI. Estructuras metálicas, tarimas, materiales, motores, puertas, grúas y vehículos modifican continuamente las rutas de propagación. El multipath que hace posible extraer información del entorno puede convertirse al mismo tiempo en una fuente de variabilidad cuando las condiciones cambian.
Por eso WiFi Sensing no debería concebirse como una “cámara invisible”. Su papel puede ser más interesante: actuar como uno de varios sentidos, particularmente donde la línea de visión es limitada o inexistente.
La IA es la parte que abre una dimensión distinta
Detectar seres humanos mediante radiofrecuencia no es nuevo. Lo que vuelve especialmente interesante este momento tecnológico es la posibilidad de combinar mejores representaciones de señales, modelos temporales, estimación de estado, aprendizaje adaptable y fusión multimodal.
El Deductor podría recibir información de WiFi-CSI, cámaras IP procesadas en el borde, radar, UWB, sensores industriales, PLC, telemetría de montacargas, estado de maquinaria y mapas del layout. La IA no sería “el sensor”. Su responsabilidad consistiría en integrar evidencias parciales, potencialmente ruidosas y de distinta naturaleza para estimar cómo está evolucionando una situación.
Una cámara detecta a un peatón en un pasillo. Eso no implica peligro. La telemetría informa que un montacargas circula perpendicularmente. Tampoco implica peligro. Una señal NLOS ayuda a confirmar presencia detrás de un anaquel. El sistema estima posiciones, velocidades y trayectorias; descubre que convergen, incorpora la distancia de frenado, observa que conductor y peatón carecen de línea de visión y calcula que el tiempo disponible se reduce rápidamente.
Ningún dato aislado describe un accidente. La relación temporal entre ellos describe una situación en la que el margen de seguridad está disminuyendo.
De la clasificación a un modelo temporal de riesgo
Una arquitectura experimental seria no debería terminar en una salida binaria del tipo PELIGRO = SÍ/NO. Para determinadas aplicaciones sería posible combinar estimadores cinemáticos —incluidos filtros de Kalman u otros estimadores de estado cuando resulten apropiados— con modelos temporales capaces de representar relaciones no lineales y dependencias más largas.
En un conflicto peatón-vehículo podrían estimarse posición, trayectoria, velocidad relativa, distancia, incertidumbre y Time-to-Collision (TTC). Pero TTC no debería convertirse en la métrica universal. Una prensa, una celda robotizada, una carga suspendida y un montacargas presentan dinámicas diferentes.
La representación general debería incorporar estado del peligro, exposición humana, dinámica relativa, tiempo disponible y severidad potencial, acompañadas de una estimación de incertidumbre.
Un sistema responsable tampoco debería producir la misma confianza cuando las condiciones actuales se parecen a aquellas sobre las que fue validado que cuando el entorno ha cambiado significativamente. En determinadas circunstancias, “no puedo estimar esta situación con suficiente confianza” puede ser una salida más responsable que una clasificación aparentemente precisa.
Comprar tiempo puede ser más valioso que ordenar un paro
El Deductor de Peligros no debería plantearse inicialmente como sustituto de las funciones certificadas de seguridad de una máquina. Una red neuronal probabilística no debe convertirse, por simple entusiasmo tecnológico, en reemplazo de una arquitectura diseñada para ejecutar una función crítica.
ISO 13849-1:2023 establece metodología y requisitos para el diseño e integración de partes relacionadas con seguridad de sistemas de control que ejecutan funciones de seguridad. La familia IEC 61508 aborda la seguridad funcional de sistemas eléctricos, electrónicos y electrónicos programables relacionados con seguridad y utiliza niveles de integridad SIL asociados con la reducción de riesgo requerida.
Por ello proponemos separar conceptualmente dos capas. La primera sería predictiva y preventiva: percibe el entorno, fusiona información, estima trayectorias, calcula evolución de riesgo y genera una intervención anticipativa. La segunda sería la capa de seguridad funcional, compuesta por dispositivos, controles y lógica validados para ejecutar las funciones críticas requeridas por la evaluación de riesgos.
La primera intenta impedir que la situación llegue al punto crítico. La segunda protege cuando ese punto se alcanza. Esta distinción es esencial para evitar la promesa irresponsable de “poner IA a controlar máquinas peligrosas”.
La regulación mexicana ya reconoce el problema físico
La NOM-004-STPS-1999 regula sistemas de protección y dispositivos de seguridad en maquinaria y equipo utilizado en centros de trabajo. La NOM-006-STPS-2023 exige considerar zonas de tránsito de trabajadores, riesgos inherentes al manejo de materiales, elementos estructurales con los que pueda existir colisión y operación simultánea de maquinaria a fin de prevenir colisiones y otros accidentes.
La regulación ya señala varios de los elementos que el sistema intentaría modelar: persona, zona, máquina, tránsito, simultaneidad y posibilidad de colisión. El Deductor no sustituiría esas obligaciones; intentaría añadir una capa previa de percepción que permita reconocer cuándo esos elementos están comenzando a formar una condición peligrosa.
La métrica fundamental no debería ser 99% de accuracy
Una de las trampas al trasladar machine learning hacia seguridad es enamorarse de una métrica agregada. Si observamos un millón de instantes de operación normal y apenas algunos cientos de eventos realmente peligrosos, un modelo puede conseguir una cifra de accuracy impresionante y fallar precisamente en los pocos casos que nos interesa detectar.
Un piloto necesitaría medir falsos negativos sobre situaciones de riesgo, falsas alarmas por unidad de tiempo, precisión y recall para las clases relevantes, degradación frente a cambios ambientales y, especialmente, cuánto tiempo útil genera antes del punto crítico.
Llamemos Δt preventivo al intervalo entre el momento en que el sistema obtiene evidencia suficiente para generar una intervención y el momento en que una respuesta preventiva normal deja de ser suficiente. Pero la adquisición, procesamiento, inferencia, comunicación y respuesta física también consumen tiempo.
Δt útil = horizonte de anticipación − latencia extremo-a-extremo − tiempo físico de actuación
Un montacargas a 15 km/h se desplaza aproximadamente a 4.17 metros por segundo. Una latencia extremo-a-extremo de 300 milisegundos equivale a aproximadamente 1.25 metros de recorrido antes de completar la respuesta computacional. Después todavía existe la dinámica física del vehículo. Una inferencia correcta pero tardía puede tener un valor preventivo prácticamente nulo.
No queremos una fábrica que entre en pánico
Un sistema que genera una alarma cada vez que alguien pasa razonablemente cerca de un vehículo puede terminar siendo ignorado. Uno que reduce procesos ante cualquier ambigüedad podría perder legitimidad operacional y eventualmente ser desactivado. Las falsas alarmas tienen costo productivo y humano: generan fatiga de alarma y deterioran la confianza.
Existe una tensión inevitable entre sensibilidad y utilidad. Por eso un buen experimento no debería diseñarse para demostrar que el Deductor funciona, sino para descubrir dónde deja de funcionar. Las pruebas deberían introducir deliberadamente maquinaria encendida y apagada, cambios de layout, puertas abiertas y cerradas, materiales metálicos, múltiples personas, trabajadores inmóviles, vehículos móviles, diferentes cargas, interferencia inalámbrica, condiciones NLOS y configuraciones no observadas durante entrenamiento.
Cuatro escenarios mexicanos donde tendría sentido comenzar
El primer candidato es la interacción entre montacargas y peatones en almacenes, centros de distribución y plantas. El segundo son las celdas robotizadas y maquinaria de producción, donde la oportunidad no consiste en reemplazar resguardos o enclavamientos, sino en identificar aproximaciones y estados que indiquen una exposición creciente.
El tercero comprende manejo de materiales, grúas y cargas móviles. El cuarto son zonas de riesgo dinámicas, donde un espacio puede ser seguro con una máquina detenida y transformarse segundos después en una región incompatible con presencia humana cuando comienza determinado ciclo.
¿Cuántos accidentes podría llegar a mitigar? Un análisis de escenarios, no una predicción
Hoy no existe evidencia suficiente para afirmar que el Deductor habría evitado determinada proporción de los 418,514 accidentes de trabajo registrados por el IMSS en 2024. Tampoco podemos atribuirle potencial preventivo a las 3,391 amputaciones sin conocer sus mecanismos causales.
Lo que sí podemos hacer es dimensionar el problema mediante escenarios explícitamente hipotéticos. Si apenas 1% de los accidentes registrados perteneciera a clases donde existió una ventana físicamente observable y potencialmente direccionable mediante una capa predictiva, el universo sería de aproximadamente 4,185 eventos anuales. Si el porcentaje direccionable fuera 2.5%, hablaríamos de aproximadamente 10,463; con 5%, de alrededor de 20,926.
Si —únicamente para analizar órdenes de magnitud— una tecnología suficientemente madura lograra mitigar 25% de ese subconjunto, el escenario de 1% equivaldría a unos 1,046 eventos; el de 2.5%, a aproximadamente 2,616; y el de 5%, a alrededor de 5,232.
Estas cifras no son una predicción ni una estimación empírica de accidentes evitables. Los porcentajes 1%, 2.5%, 5% y 25% son supuestos de sensibilidad utilizados exclusivamente para dimensionar órdenes de magnitud.
El siguiente paso de investigación debería sustituir esos porcentajes por evidencia, clasificando accidentes según mecanismo causal y determinando cuáles presentan simultáneamente una señal observable antes del daño, una ventana temporal potencialmente útil y una intervención capaz de modificar materialmente la trayectoria del evento.
De “accidente prevenible” a “situación recuperable”
Una formulación más útil que “accidente evitable” es hablar de situaciones recuperables. Una situación es recuperable mientras existe tiempo, espacio y autoridad operacional suficientes para modificar su evolución antes del daño. El objetivo del Deductor sería identificar esas situaciones mientras todavía queda margen para intervenir.
Esto permite formular una métrica más interesante que accuracy: ¿qué porcentaje de situaciones peligrosas detectamos mientras todavía permanecen recuperables y en cuántas conseguimos aumentar el margen de seguridad sin crear una frecuencia inaceptable de falsas alarmas o interrupciones?
Un piloto serio debería empezar sin controlar maquinaria
Una primera implementación responsable podría funcionar inicialmente en modo sombra. El Deductor observaría el ambiente y produciría predicciones sin autoridad sobre el proceso. Registraría entidades detectadas, trayectorias estimadas, estados operacionales, incertidumbre, riesgo inferido, Δt preventivo y la intervención que habría recomendado.
Esta fase permitiría analizar falsos negativos, falsas alarmas, generalización entre turnos, cambios de layout y estabilidad del sistema sin permitir todavía que un clasificador experimental altere directamente un proceso industrial.
Sólo después de demostrar utilidad repetible tendría sentido experimentar con intervenciones preventivas de mayor nivel, siempre dentro de una arquitectura cuya seguridad funcional se diseñe y evalúe independientemente.
La verdadera oportunidad no es construir otro sensor
Al comenzar esta investigación parecía que la innovación podía consistir en utilizar WiFi para crear geocercas invisibles. Después de revisar el problema, esa idea resulta demasiado estrecha.
WiFi-CSI puede ser valioso. IEEE 802.11bf puede acelerar WLAN Sensing. Las cámaras ofrecen información visual rica. UWB puede proporcionar localización precisa. Radar puede ser útil bajo determinadas condiciones. Los PLC conocen el estado de los procesos y la telemetría de los vehículos describe velocidad y comportamiento de la máquina. Pero ninguno de esos elementos, por sí mismo, es el Deductor.
El valor estaría en integrarlos para construir una representación temporal del riesgo:
Percibir → localizar → estimar movimiento → incorporar contexto → estimar incertidumbre → calcular margen de seguridad → determinar Δt útil → intervenir preventivamente.
Y, en paralelo:
Seguridad funcional → detectar condición crítica → ejecutar la función segura requerida.
Una capa intenta comprar tiempo. La otra conserva la responsabilidad de proteger cuando ese tiempo se agotó.
La pregunta que México debería intentar responder
México tiene más de 7.19 millones de personas ocupadas en manufactura y cientos de miles de establecimientos manufactureros. En 2024 se registraron ante el IMSS más de 418 mil accidentes de trabajo, 3,391 amputaciones y 859 defunciones clasificadas como accidentes de trabajo.
No todos esos accidentes son direccionables mediante inteligencia artificial. Probablemente muchos no lo serán nunca. Pero ésa no es una razón para abandonar la hipótesis; es la razón para investigarla correctamente.
Necesitamos determinar qué clases de accidentes tienen una prehistoria observable: segundos durante los cuales cambian posición, velocidad, exposición, estado de maquinaria, visibilidad o distancia hasta formar una configuración cada vez menos recuperable. Después necesitamos saber si los sensores disponibles pueden observar esa prehistoria con suficiente confiabilidad, si la IA puede integrarla sin producir una tasa operacionalmente inviable de falsas alarmas y si la ventana resultante es suficientemente grande para modificar materialmente la situación.
¿Podemos enseñar a una fábrica a reconocer que está perdiendo margen de seguridad antes de que una persona resulte herida?
La inspiración vino de un mosquito que pareció reaccionar justo antes de que pudiera alcanzarlo. Una fábrica no necesita instinto, miedo ni conciencia. Necesita percepción suficiente, un modelo temporal del entorno, conocimiento de sus procesos y capacidad para reconocer que varias señales aparentemente inocuas están comenzando a formar una condición peligrosa.
El objetivo no es construir una inteligencia artificial que “vea accidentes en el futuro”. Es más modesto y, posiblemente, más útil: conseguir que una fábrica advierta que todavía estamos a tiempo.
Fuentes
- INEGI — Censos Económicos 2024.
- INEGI — Resultados definitivos de los Censos Económicos 2024.
- IMSS — Riesgos de trabajo 2024.
- IMSS — Diagnóstico ampliado del programa E068.
- IEEE WFCS 2025 — WiFi CSI en entorno industrial.
- Scientific Data — Dataset WiFi CSI industrial.
- IEEE 802.11bf-2025 — WLAN Sensing.
- ISO 13849-1:2023.
- IEC — IEC 61508 y seguridad funcional.
- STPS — NOM-004-STPS-1999.
- DOF — NOM-006-STPS-2023.
